
工程机械安全历来取决于三个相互关联的要素:机器设计、操作人员能力和现场纪律。
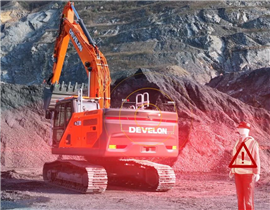 在这里,基于人工智能的检测功能会在有人靠近机器时激活感叹号图标。
如今,日益复杂的施工现场环境正在考验这些基本要素的极限。
行人事故是最严重的风险之一。挖掘机和其他重型机械经常在地面人员、其他设备和临时建筑物附近作业,而且作业空间往往有限,交通模式也经常变化。
碰撞的后果可能很严重,因此预防是人类的首要任务,其次才是商业任务。
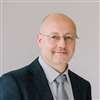
“与行人相撞通常是最危险的事故,”德维隆挖掘机欧洲产品经理斯蒂芬·迪厄 (Stephane Dieu) 说。
“考虑到这些机器的体积和重量,后果往往十分严重,甚至可能致命。对我来说,这或许是最大的安全隐患。”
整个行业的安全表现也参差不齐。大型承包商通常会执行详细的操作规程并划定禁区,而小型企业可能资源较少,车队也较为老旧。
规则可以减少风险,但无法消除所有不可预测的波动。
能见度的极限
 Stephane Dieu,Develon挖掘机欧洲产品经理
机械设备的物理设计会带来一些无法避免的视野挑战。驾驶室的改进有所帮助,但对于大型移动机械而言,直接视野不可能覆盖周围的每个角度。
“机器周围人员的行为是问题的主要部分,”迪厄说。“如果没人进入作业区域,很多事故就不会发生。但例如,操作员不可能看到挖掘机右侧的所有情况。”
“相机虽然有用,但下雨、冬季天气或灰尘等情况意味着你不能在所有情况下都仅仅依靠相机图像。”
问题在于,一个人能否在整个轮班期间操作机器、监控多个信息源并预判周围所有人的动向。疲劳、恶劣天气和注意力分散都可能缩小这种安全范围。
增加传感技术或许是解决方案;通过结合多个摄像头画面,利用人工智能技术实现 360 度全景视图,从而识别画面中的人。
结合雷达提供的距离信息,这些技术可以提供后视镜、车窗或传统倒车摄像头无法提供的信息。
从预警到干预
多年来,许多建筑安全技术都是被动的——它呈现图像、发出警报或提供信息,而将风险解释和应对措施留给操作人员。
虽然这很有价值,但目前的发展方向是朝着能够支持响应本身的系统发展。
“汽车行业的影响非常大,”迪厄说。“汽车可以检测到盲区内的其他车辆,并在某些情况下自动停车。这些技术正逐步应用于工程机械。”
“市场对能够辅助操作员的系统有着真正的需求,因为即使是最好的操作员也无法每天八小时全神贯注。”
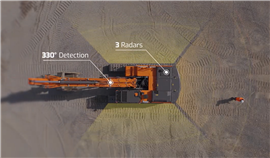 Develon 的 E-Stop 系统结合了摄像头、雷达和人工智能技术,可实现更高水平的危险检测。
警报可能会被遗漏或发出过晚。当危险达到预设阈值时,主动干预可以提供额外的保护。
这不应取代操作员的判断或现场控制,但这确实提供了最后一次机会来中断可能导致事故发生的链条。
这一原理体现在 Develon 的 E-Stop 系统中,该系统现在已应用于其 9 系列履带式挖掘机。
六个高清摄像头合成一个全方位图像,软件可以将人与其他物体区分开来。
三个雷达传感器可在机器周围 330 度范围内提供精确的距离测量,覆盖主要盲区。
在危险区域采取选择性行动
有效的干预不仅仅取决于能否停止作业。在施工现场,如果系统对废料堆、建筑物或附近机器做出不加区分的反应,可能会频繁中断正常的作业,导致操作人员对其失去信心。
因此,选择性对于安全性和持续生产力都至关重要。
“该系统可以检测到树木、大石头或其他机器,因此操作员可以随时了解这些物体,”迪厄解释说。
“但自动紧急停止干预的重点是人。该软件分析图像,识别行人,并将该信息与雷达测量的距离相结合。”
“在六米处,机器首先减速;在四米处,摆动和反向运动停止。”
这种分阶段响应方式可以在完全停止作业前争取时间消除危险。在外围区域,视觉和听觉警报包括外部警告;如果人员离开,作业将继续进行。
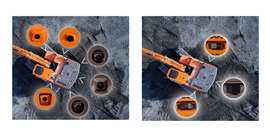 六个摄像头和三个雷达传感器组成的阵列,结合人工智能技术,可以为操作员提供机器周围的绝佳视野。
只有当风险进入内区时,系统才会全面介入。
这项技术针对的是特定动作,而非提供通用的解决方案。其自动化功能专注于摆动和反向动作,而这些动作往往存在明显的盲点。
这项技术旨在成为更广泛的安全系统的一部分,而不是放松禁区、沟通或监管的理由。
在不影响生产力的前提下,确保安全。
任何新型安全系统的可信度都取决于其在实际应用中的表现。频繁的误报和不必要的停机会扰乱生产流程,令操作人员感到沮丧,并促使他们寻找变通方法。
一项技术在技术上可能可行,但如果与工作流程不匹配,则在实践中可能会失败。
迪厄描述了德维隆公司在法国与承包商和运营商一起测试紧急停止系统的情况。他说,最令人鼓舞的反馈并非该系统占据了操作员的全部注意力,而是它在正常运行期间能够融入背景。
“一周后,操作员告诉我们,‘我根本没想过这件事,因为它不会影响我的工作。我可以像往常一样工作,但我知道机器在监视着我,必要时会帮助我,’”他说。
“这能让操作员更有信心,更专注于任务,同时仍能确保安全。”
在驾驶室外,这种有益的行为效果也很明显,因为外部的警告声音使原本看不见的边界变得非常真实。
更广泛的商业案例
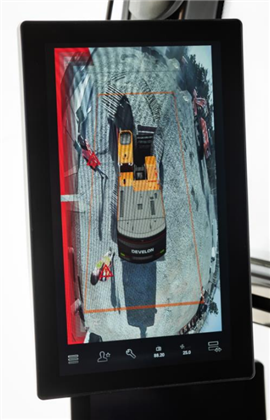 Develon 的 SAVM(智能全方位监控器)利用 6 个摄像头和人工智能辅助技术,显示 360° 全方位环境视图。
预防伤害是提升安全性的充分理由。然而,事故造成的运营后果也解释了为什么安全越来越被视为衡量企业绩效的指标。
严重事故可能导致项目停工、设备损坏、引发调查并增加保险风险。
另一方面,良好的安全记录可以为资格预审提供支持,并帮助承包商证明他们能够负责任地管理复杂的工作。
“保护人员安全固然重要,但严重事故的代价也极其巨大,”迪厄说道。“如果一套系统能够预防哪怕一起严重事故,其节省的成本就足以抵消多台机器的投资。安全技术不仅具有切实的经济价值,也具有重要的人文价值。”
当然,是否采用该技术取决于车队规模、应用场景和行人暴露程度。
租赁公司和大型承包商可能会率先制定车队标准化要求。
技术作为安全文化的一部分
智能干预技术的进步不仅受制造商的影响,也受到承包商的影响。主要设备用户越来越多地参与试验,制定技术要求,并分享系统在实际条件下的性能数据。
在法国,行业主导的防碰撞系统测试,已将雄心壮志转化为关于识别准确性、停止行为和操作员接受度的非常实际的讨论。
现在,机器规格也开始反映出这种转变。
Develon 已将其智能全方位视图监控系统(包括人员识别)作为其 9 系列挖掘机的标准配置,而紧急停止功能仍然是一个可选功能,需要额外的雷达传感器和软件。
这一区别表明了更广泛市场的可能发展路径:先进的可见性和检测能力首先成为人们的期望,随着信心和需求的增长,干预措施也会得到更广泛的采用。
“我个人认为,在未来五到十年内,防碰撞系统将成为工地的一项标准要求,”迪厄说。“就像现在一些项目指定使用 3D 机器控制一样,他们也可能会指定使用防碰撞系统。”
“最初的兴趣将来自大型承包商和租赁公司,但随着采购量的增加,成本将会下降,这项技术也将集成到更多机器中。”
没有任何技术能够真正保证实现零事故。现实的目标是减少因视线盲区或注意力不集中而直接导致伤害的事件发生率。
这就是智能机器至关重要的原因。随着预防措施变得更加互联和智能化,严重事故不再被视为重型建筑中不可避免的现象,而更多地被视为行业拥有预防工具和责任去预防的事件。
--------
本文由 KHL 内容工作室与Develon的专家合作撰写。
--------
所有图片均由Develon提供。
--------